


Ovládání MPC
Model prediktivního řízení (MPC) se od svých počátků jako heuristický řídicí algoritmus aplikovaný v průmyslových procesech v 70. letech minulého století vyvinul v novou akademickou disciplínu s bohatým teoretickým a praktickým obsahem.
Prediktivní řízení řeší problémy řízení s požadavky na optimalizaci. Za posledních 30 let úspěch prediktivního řízení ve složitých průmyslových procesech plně prokázal jeho obrovský potenciál pro řešení složitých omezených problémů optimalizačního řízení.
Řízení MPC je v reálném čase -uzavřená{1}} metoda řízení optimalizace. Primární výhodou tohoto algoritmu je jeho iterativní online provoz, který průběžně získává aktuální optimální regulační veličiny. Kromě toho může vytvořit objektivní funkce pro uspokojení mnoha omezení, jako jsou akční členy vozidla, smyk a dynamika.
Jeho sledování je však vysoce citlivé na přesnost prediktivního modelu. Navíc vzhledem k vysokým výpočtovým požadavkům prediktivního řízení nelineárního modelu není vhodný pro prostředí s vysokou-rychlostí.
V současné době mnoho výzkumníků linearizovalo nelineární modely vozidel, ale to zajišťuje přesnost sledování pouze v lineárních oblastech vozidla a pneumatik.
Řadiče MPC, známé také jako řadiče{0}}postupné časové domény, berou v úvahu nelineární dynamický model řídicího systému a předpovídají výstupní chování systému v budoucím časovém intervalu. Řešením omezeného problému optimálního řízení systém minimalizuje chybu sledování v budoucím časovém intervalu, čímž je tato metoda robustní.
Algoritmy prediktivního řízení modelu mají základní rysy prediktivního modelování, postupné optimalizace a korekce zpětné vazby. Tradiční metody výzkumu často ignorují nebo zjednodušují kinematická a dynamická omezení, přesto taková omezení významně ovlivňují výkon řízení.
Metody prediktivního řízení modelu mohou explicitně začlenit kinematická a dynamická omezení vozidla do funkce cíle optimalizace.
Využitím funkcí průběžné optimalizace a korekce zpětné vazby MPC lze účinně snížit nebo dokonce eliminovat dopad systémových časových zpoždění v uzavřené smyčce. Kromě toho mohou být informace o budoucí trajektorii poskytované procesem plánování využity k optimalizaci řízení pohybu, čímž se zvýší výkon řízení.
Wang Weiran a kol. navrhla metodu adaptivního prediktivního řízení založenou na Laguerreových funkcích.
Tato metoda se skládá ze dvou částí: adaptivního modulu MPC pro přesné sledování trajektorie a funkčního modulu Laguerre pro výrazné snížení výpočtů.
V adaptivním MPC modulu je zaveden rekurzivní algoritmus nejmenších čtverců pro identifikaci parametrů modelu systému, čímž se zlepšuje přesnost a robustnost systému. Pokud však AUV pracuje ve složitých prostředích, může tato metoda vést k výraznému zvýšení výpočetní zátěže.
Proto je v Laguerrově funkci zavedena rekonstrukce vstupních proměnných regulátoru, aby se snížilo pořadí matice účelové funkce. Výsledky ukazují, že tato metoda vykazuje vynikající výkon z hlediska dynamiky, odolnosti proti rušení a robustnosti při sledování trajektorií AUV se sníženou výpočetní zátěží.
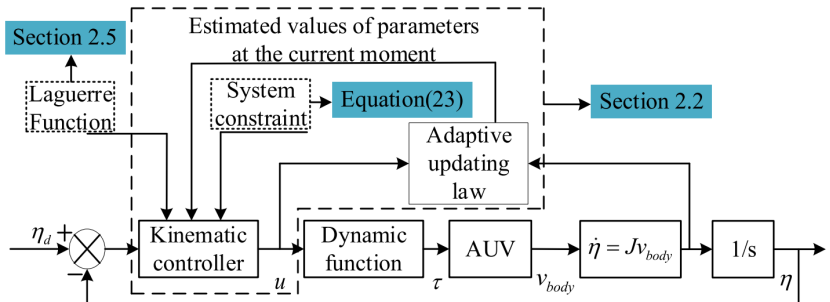 Adaptivní blokové schéma MPC
Paden shrnul čisté sledovací algoritmy, řízení zpětné vazby předního kola, řízení zpětné vazby zadního kola, řízení založené na-funkci Ljapunov, řízení linearizace výstupní zpětné vazby a řízení MOC z hlediska stability, časové složitosti, použití modelu a předpokladů.
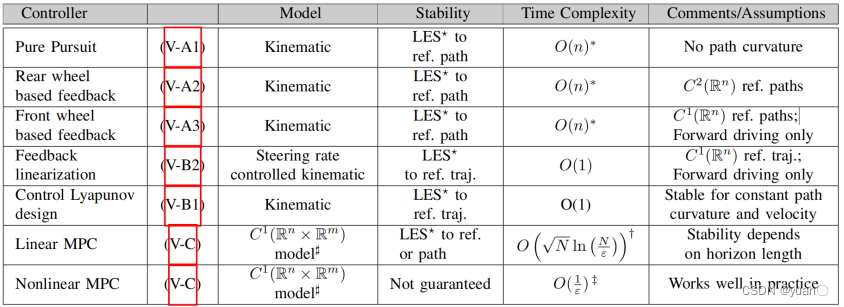 Přehled různých ovladačů Legenda*: Místní exponenciální stabilita (LES)