


V řídicích systémech průmyslové automatizace slouží kodéry jako komponenty zpětné vazby kritické polohy, jejichž přesnost přímo ovlivňuje výkon zařízení. Chyby v mechanické poloze (MPOS) a digitální poloze (DPOS) jsou běžné v servosystémech, zejména ve scénářích vyžadujících vysokou synchronizaci. Takové odchylky mohou vést k vibracím zařízení, nepřesnostem polohování nebo dokonce výrobním nehodám. Tento dokument systematicky popisuje praktický přístup k řešení tohoto technického problému, zahrnuje analýzu chyb, metody odstraňování problémů a řešení.
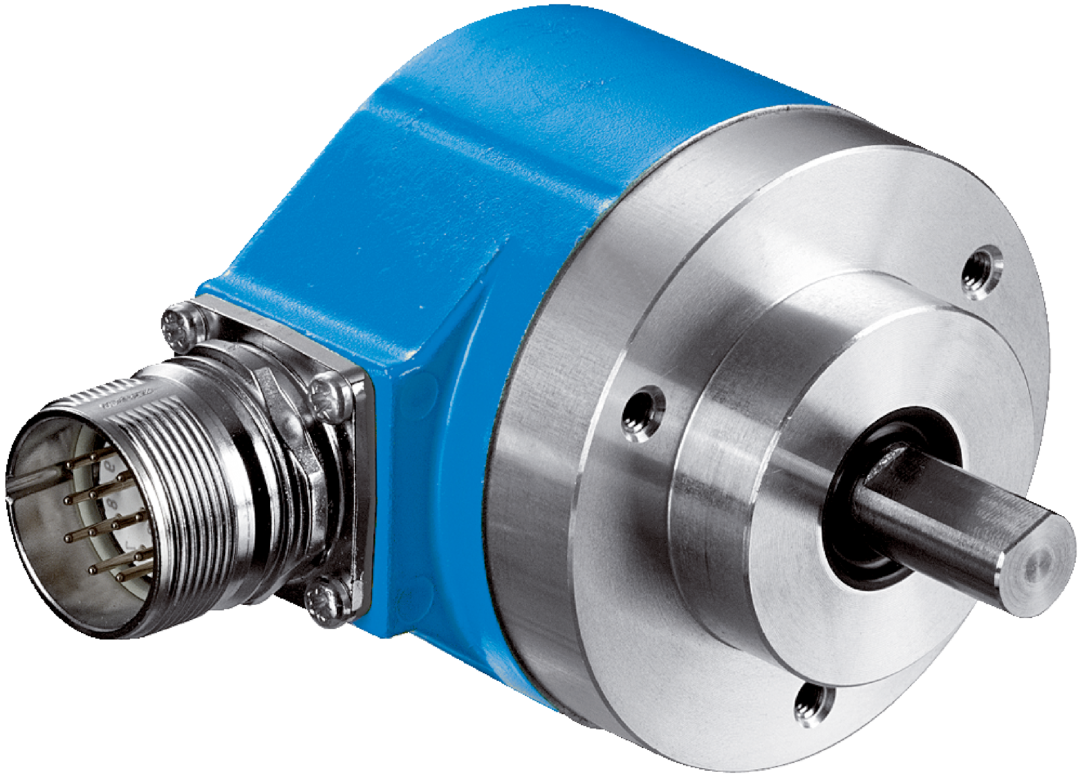
I. Typické projevy a příčiny chyb MPOS vs. DPOS
Když systém detekuje přetrvávající odchylky mezi MPOS (mechanická poloha) a DPOS (elektronická poloha se zpětnou vazbou kodéru{0}}), obvykle nastanou následující jevy:
1. Chyba sledování pozice:Během provozu servomotoru monitorovací displej ukazuje asynchronii mezi skutečnou polohou a přikázanou polohou.
2. Kumulativní chyba:Odchylka se v průběhu provozní doby postupně zvyšuje, zvláště patrná při vratných pohybech na dlouhé{0}}vzdálenosti.
3. Zero Drift:Pevný posun nastane během opakovaného polohování poté, co se zařízení vrátí na nulu.
Na základě uživatelských případů a technické dokumentace lze základní příčiny chyb kategorizovat následovně:
● Problémy s mechanickou převodovkou:Ztráta mechanické polohy v důsledku uvolněných spojek, prokluzování řemenu, nadměrné vůle převodů atd.
● Chyby instalace kodéru:Jitter signálu způsobený odchylkou soustřednosti systému hřídele nebo uvolněnými upevňovacími šrouby snímače.
● Elektrické rušení:Šum signálu způsobený paralelním vedením silových vedení a kabelů kodéru.
● Chyby konfigurace parametrů:Nesprávné nastavení elektronického převodového poměru nebo neodpovídající parametry filtru.
● Selhání hardwaru kodéru:Znečištěná mřížka, rozpad magnetického pólu v magnetických kodérech nebo porucha čipu zpracování signálu.
II. Proces systematického odstraňování problémů
1. Mechanická kontrola
● Kontrola spojky a hnacího řetězu:Změřte radiální/axiální házení mezi motorem a stranou zátěže pomocí úchylkoměrů (musí být<0.05mm).
● Test vůle:Zaznamenejte rozdíl ve volné hře při otáčení vpřed a vzad pomocí úchylkoměru. Pokud překročíte povolenou hodnotu (např. 5μm), upravte předpětí nebo vyměňte ložiska.
● Ověření instalace kodéru:Ujistěte se, že povrchy přírub jsou v jedné rovině bez mezer. Ověřte, že krouticí moment šroubu konce hřídele odpovídá specifikacím (např. CRT-doporučeno 0,5–0,8 N·m).
2. Diagnostika elektrických signálů
● Kontrola osciloskopem:Sledujte, zda jsou křivky signálu A/B/Z kodéru úplné. Vylučte závady nebo amplitudový útlum (normální TTL signály by měly být 5V ±10%).
● Test rušení šumem:Dočasně použijte stíněný kroucený dvoulinkový kabel pro vyhrazené vedení a porovnejte, zda se chyby zlepšily.
● Stabilita napájení:Zkontrolujte kolísání napětí v napájecím zdroji kodéru (např. 5V ±5 %). V případě potřeby přidejte modul regulátoru napětí.
3. Ověření parametrů a softwaru
● Elektronické ověření převodového poměru:Přepočítejte hodnoty čitatele a jmenovatele na základě mechanického redukčního poměru. Například s převodovkou 10:1 a rozlišením kodéru 2500 ppr by elektronický převodový poměr měl být (impulzy na otáčku motoru) / (impulzy na otáčku zátěže)=2500 × 4 / (10 × 2500 × 4)=1:10.
● Nastavení filtru:Snížení šířky pásma rychlostního filtru v servopohonu (např. ze 100 Hz na 50 Hz) potlačuje chybné počty způsobené vysoko-frekvenčním šumem.
● Kompenzace nulové pozice:Manuálně zadejte kalibraci offsetu pomocí softwaru pro ladění serva. Některé systémy podporují automatickou kompenzaci (např. funkce MPOS-DPOS Auto Alignment disku Yaskawa Σ-7).
III. Typické případy řešení
Případ 1:Pravidelná chyba v textilních strojích
Příznak:Spřádací stroj s vířivými proudy vykazoval během zrychlení zpoždění DPOS za MPOS přibližně o 0,2 mm.
Odstraňování problémů:Spektrální analýza odhalila, že frekvence chyb byla úměrná rychlosti vřetena. Nakonec bylo periodické prokluzování vysledováno k opotřebení klínové drážky ve spojce kodéru.
Řešení:Nahrazena pružná spojka bezklíčovým připojením s kónickým pouzdrem, čímž se snížila chyba na ±0,02 mm.
Případ 2:Kumulativní odchylka v laserovém řezacím stroji
Příznak:Odchylka osy Y-se zvětšila o 0,1 mm na metr během přímého-řezání.
Příčina:Kabel kodéru sdílel vedení s napájecím vedením serva, což způsobovalo ztrátu pulzu kvůli vysokofrekvenčnímu-rušení.
Akce:Přepojené kabely a instalované magnetické kroužky. Současně aktivovala funkci „Kompenzace ztráty pulzu“ řidiče, čímž byla eliminována odchylka.
IV. Pokročilá optimalizační opatření
1. Redundantní design duálního kodéru:Implementujte -koncové kodéry motoru + přímé měření zátěže- (např. lineární stupnice) v-zařízeních vyšší třídy. Eliminujte chyby přenosového řetězce pomocí plně uzavřené{7}}smyčky řízení.
2. Teplotní kompenzace:U magnetických kodérů povolte algoritmy kompenzace teploty, když kolísání okolní teploty překročí ±10 stupňů.
3. Běžná údržba:Čistěte mřížkové kotouče optického kodéru každých 6 měsíců a zkontrolujte rozmístění pólů magnetického kodéru.
V. Rozdíly v technické podpoře výrobce
Různé značky kodérů vykazují různé úrovně tolerance chyb:
● Absolutní kodéry Tamagawa:Věnujte pozornost kompatibilitě verzí protokolu Endat; starší ovladače mohou signály špatně interpretovat.
● Inkrementální kodéry Siemens:Pro tvarování signálu použijte modul SMC30.
● Domácí kodéry:Některé produkty vyžadují manuální kalibraci nulového potenciometru.
Závěr
Řešení chyb MPOS-DPOS vyžaduje vícerozměrnou analýzu integrující mechanické, elektrické a softwarové aspekty. Praxe ukazuje, že 80 % poruch pochází z problémů s instalací a zapojením. Doporučujeme zavést standardizovaný proces ladění: mechanická kalibrace → testování kvality signálu → jemné-ladění parametrů → dynamické ověření. U složitých scénářů může použití vysoce přesných laserových interferometrů pro analýzu poziční trajektorie zásadně zvýšit stabilitu systému.