


S rychlým vývojem elektroniky, počítačů, komunikace, diagnostiky poruch, kontroly nadbytečnosti a technologie grafického zobrazení se také zvyšuje úroveň průmyslové automatizace. Avšak ve výrobním procesu kvalita produktu rušením více faktorů a výhody úrovně automatizace nižší. Teorie kontroly PID se od té doby objevila.
Automatické řídicí systémy lze rozdělit na řídicí systémy s otevřenou smyčkou a řídicí systémy s uzavřenou smyčkou. Řídicí systém zahrnuje regulátory, senzory, vysílače, ovladače, vstupní a výstupní rozhraní využívající ovládání PID k dosažení tlaku, teploty, toku, úrovně, programovatelných řadičů, které mohou realizovat funkci řízení PID (PLC), jakož i PC systémy, které, které jsou systémy PC, které, které systémy, které lze realizovat ovládání PID atd.
Ovládání PID
V inženýrské praxi, nejpoužívanějším zákonem o kontrole regulátorů pro proporcionální, integrální, diferenciální kontrolu, označovaný jako kontrola PID, známý také jako regulace PID. Stala se jednou z hlavních technologií průmyslové kontroly pro svou jednoduchou strukturu, dobrou stabilitu, spolehlivou operaci a snadnou nastavení.
Pokud nelze strukturu a parametry kontrolovaného objektu zcela zvládnout nebo nemá přístup k přesným matematickým modelům, je obtížné použít teorii řízení jiných technologií, struktura a parametry systémového ovladače se musí spoléhat na ladění zkušeností a ladění pole a ladění polí spoléhat K určení, kdy je aplikace technologie řízení PID nejpohodlnější.
Řízení PID, kontrola PI a PD V praxi je regulátor PID založen na chybě systému, použití proporcionálního, integrálního, diferenciálního výpočtu kontrolního objemu pro kontrolu. Nejidovější kontrola, když zákon o proporcionálním integrálu-derivativně, který kombinuje silné stránky tří: proporcionální role v včasném a rychlém, ale také roli integrace eliminace zbytkového rozdílu v schopnosti rozlišit schopnost rozlišit role funkce kontroly potlačení.
Odkazy ovládání PID
1, proporcionální (p) kontrola
Proporcionální kontrola je jednou z nejjednodušších metod řízení. Výstup jeho řadiče je úměrný vstupnímu chybovému signálu. Ve výstupu systému je chyba v ustáleném stavu, pokud je k dispozici pouze proporcionální ovládání. Výstupní signál řadiče je úměrný signálu odchylky, tj. Pokud dojde k odchylce, výstup ovladače se okamžitě změní v poměru k odchylce, takže rychlost odezvy regulace p je velmi rychlá .
Regulace P může odrážet změny v systému v čase, ale nemůže zcela eliminovat odchylku systému, pokud se ve skutečném procesu kontroly použije pouze regulace p, systém vytvoří zbytky, zvýšení K p může vytvořit systém systém Odchylka je snížena, ale ve skutečnosti, pokud K - D je příliš velká, povede k nestabilitě systému.
2, integrální (i) kontrola
V integrální kontrole je výstup řadiče úměrný integrálu signálu vstupní chyby. Pokud jde o automatický řídicí systém, pokud dojde k chybě v ustáleném stavu po vstupu do ustáleného stavu, říká se, že řídicí systém má chybu ustáleného stavu nebo jednoduše diferenciální systém.
Aby bylo možné eliminovat chybu ustáleného stavu, musí být do řadiče zaveden „integrální termín“. Integrální termín integruje chybu v závislosti na čase a zvyšuje se s rostoucím časem. I když je chyba malá, integrální termín se s časem zvyšuje a pohání výstup ovladače, aby se zvýšil tak, aby se chyba ustáleného stavu dále snížila, dokud není blízko nule.
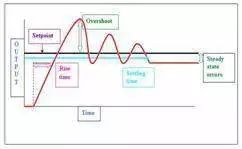
Proporcionální + integrální řadič (PI) proto umožňuje systému vstoupit do ustáleného stavu s téměř žádnou chybou v ustáleném stavu. Velikost integrálního času určuje sílu integrálního efektu, čím větší je integrální čas, tím slabší integrální efekt, což vede ke zvýšení množství překročení systému; Čím silnější je integrální efekt naopak, je náchylný k vyvolání oscilace systému.
3, Diferenciální kontrola (d)
Při diferenciálním řízení je výstup regulátoru a diferenciál signálu vstupního chyby (tj. Rychlost změny chyby) úměrná vztahu. Automatický kontrolní systém k překonání chyby v procesu regulace může být oscilační nebo dokonce destabilizace. Důvodem je přítomnost velké setrvačné složky (odkazu) nebo hysterezní složky, která má účinek potlačení chyby a jejichž změny vždy zaostávají za změnami chyby.
Řešením je provést změnu potlačení chyby „dopředu“, tj. Pokud je chyba téměř nula, mělo by být potlačení chyby nulové. To znamená, že v ovladači pouze zavedení termínu „proporcionálního“ často nestačí, úlohou proporčního termínu je pouze zesílit velikost chyby a potřeba zvýšit „diferenciální termín“, což může Předpovídejte trend změn chyb, takže ovladač s proporcionálním + diferenciálem bude schopen provést kontrolu nad potlačením chyb předem. Tímto způsobem může být ovladač s proporcionálním + diferenciálem vyroben předem, aby se inhiboval kontrolu chyby, rovná se nule nebo dokonce negativním, čímž se zabrání vážnému překročení kontrolovaného množství.
Proto pro kontrolovaný objekt s velkou setrvačností nebo hysterezí může ovladač proporcionálního+diferenciálního (PD) zlepšit dynamické charakteristiky systému v regulačním procesu.D Hlavní funkcí regulace je snížit množství překročení, ovládat, ovládat, ovládat, aby ovládala, aby ovládala, aby ovládala, aby ovládala, aby ovládalo Oscilace výstupu řízeného objektu a zkrácení doby odezvy systému, což zlepšuje dynamické vlastnosti systému. Příliš velký TD však sníží schopnost potlačit interferenční signály.
4, ovládání PID
Nejideálnější kontrola, když je zákon o kontrolním diferenciálním diferenciálním integrálu, který stanoví délku tří: proporcionální role v včasném a rychlém, ale také nedílnou roli eliminace zbytkového rozdílu ve schopnosti mít rozdílný role kontrolní funkce v předem.
Když se objeví úspory odchylky, diferenciál může okamžitě a velmi působit, inhibujte odchylku tohoto skoku: úměrná zároveň hraje roli při eliminaci odchylek, takže amplituda odchylky je snížena, protože proporcionální role je přetrvávající a hraje hlavní role v kontrolním zákoně, takže systém je stabilnější: a integrální role zbytkového rozdílu pomalu překonává. Dokud jsou správně vybrány tři role kontrolních parametrů, můžete plně hrát výhody tří zákonů o kontrole, abyste získali ideálnější kontrolní efekt.
Proto, pokud lze tyto tři role přiměřeně přizpůsobit, můžete dosáhnout rychlého a přesného a hladkého regulačního výkonu, abyste získali vynikající výsledky kontroly, což je kouzlo regulace PID.
5, parametrizace
Parametrizace řadiče PID je jádrem návrhu řídicího systému. Je založen na charakteristikách procesu, který má být kontrolován pro stanovení faktoru měřítka řadiče PID, integrálního času a velikosti diferenciálního času.
Metody nastavení parametru PID řadiče, shrnuté ve dvou kategoriích: jedna je teoretický výpočet metody nastavení. Je to hlavně založeno na matematickém modelu systému, po teoretických výpočtech pro stanovení parametrů řadiče. Vypočítaná data získaná touto metodou nemusí být použita přímo, ale také prostřednictvím skutečných inženýrských úprav a úprav. Druhou je metoda kalibrace inženýrství, která se spoléhá hlavně na inženýrské zkušenosti, přímo v testu řídicího systému a metoda je jednoduchá, snadno pochopitelná, v inženýrské praxi se široce používá.
Parametry řadiče PID metody technického ladění, hlavně metoda kritického poměru, metoda křivky odezvy a metoda útlumu. Tyto dvě metody mají své vlastní vlastnosti, společným bodem je test a poté v souladu s inženýrským zážitkem vzorec pro upravení parametrů řadiče. Ale bez ohledu na to, která metoda se používá k získání parametrů řadiče, musí být ve skutečném provozu konečného nastavení a zlepšení. Obecně se používá metoda kritického poměru. Použití této metody pro kroky ladění parametrů PID je následující:
(1) Nejprve předběžně vyberte dostatečně krátkou dobu vzorkování, aby systém fungoval;
(2) Přidejte pouze proporcionální kontrolní spojení, dokud nedojde k kritické oscilaci v krokové odezvě systému na vstup, a v tuto chvíli si všimněte proporcionálního amplifikačního faktoru a období kritické oscilace;
(3) Pod určitým stupněm kontroly vzorem pro získání parametrů řadiče PID.
Ve skutečném uvedení do provozu lze nejprve zhruba empirickou hodnotu a poté modifikovat podle regulačního efektu.
Pro teplotní systém: p (%) {{0}}, i (body) 3 - 10, d (body) 0. 5 - 3
Pro tok System: P (%) {{0}}, I (Min) 0. 1--1
Pro tlakové systémy: P (%) {{0}}, I (Min) 0. 4--3
Pro systémy na úrovni kapaliny: P (%) 20--80, I (Min) 1-5
Nezní to trochu těžko pochopitelné? Požádejme Ming, aby nám to vysvětlil.
Ming dostal úkol: dojde k úniku nádrže na vodu a rychlost úniku je variabilní, ale pro udržení výšky vodní hladiny v určité poloze je nutná hladina vody, jakmile je vodní hladina nižší než požadovaná poloha, musíte do vodní nádrže přidat vodu.
Začátek Xiaomingu s navíječkou pro přidání vody, faucet z nádrže má vzdálenost více než deset metrů, často musí běžet několikrát, aby přidal dostatek vody, takže Xiaoming a změněný pro použití kbelíku, plus je kbelík, běh méněkrát, plus rychlost vody je také rychlá, ale do nádrže bude několikrát přidáno přetečení náhodně mokrého, Xiaoming a brainstorming, nepoužívám a Dipper a ne kbelík, starý muž s povodí, několikrát dolů, zjistil, že je to v pořádku, nemusí běžet příliš mnohokrát a nedovolí přetékání vody. Zjistil jsem, že to bylo pravdu, nemusel jsem příliš mnohokrát běžet a nedovolil jsem, aby voda přetékala. Tato doba kontroly se nazývá období vzorkování.
Na začátku Xiaoming s naběračem přidáním vody má faucet z vodní nádrže vzdálenost více než deset metrů, často musí běžet několikrát, aby přidal dostatek vody, takže Xiaoming a poté se změnil, aby pomocí kbelíku přidal kbelík , plus je kbelík, běží méněkrát, rychlost vody je také rychlejší, ale do nádrže bude několikrát dána, aby se několikrát přidal přetečení náhodně mokrého, Xiaoming a brainstorming, já ne Použijte naběračku a nemusíte sudy, starý muž s povodí, několikrát zjistil, že je to v pořádku, nemusí běžet příliš mnohokrát, také nedovolí přetečení vody. Nemusím příliš mnohokrát běžet a nechci, aby voda přetečila. Velikost tohoto nástroje pro přidání vody se nazývá koeficient proporcionality.
Xiaoming také zjistil, že ačkoliv by voda nepřetékala, někdy by to bylo vyšší než požadovaná pozice a stále existovalo nebezpečí, že si jeho boty navlhčí. Přišel s způsobem, jak nainstalovat trychtýř na nádrž na vodu, pokaždé, když přidáte vodu, není nalita přímo do nádrže, ale nalije se do trychtýře, aby ji nechal pomalu přidat. Tento problém s přetečením se vyřešil, ale rychlost přidávání vody a pomalého a někdy nemůže dohnat rychlost úniku. Pokusil se tedy změnit trychtýř různých velikostí a průměrů, aby kontroloval rychlost přidávání vody, a nakonec našel uspokojivou nálevku. Čas nálevky se nazývá integrální čas.
Xiaoming konečně vydechl úlevou, ale požadavky na úkol najednou přísné, včasnost požadavků na kontrolu vody se výrazně zlepšila, jakmile je hladina vody příliš níz Buďte příliš vyšší, nebo neplatí mzdy. Xiaoming znovu obtížné! Takže otevřel mozek, konečně to nechal myslet na cestu, často položil hrnec náhradní vody po boku, jakmile je hladina vody nízká, nikoli prostřednictvím trychtýře je hrnec vody dolů, takže včasnost včasnost je zaručeno, ale hladina vody bude někdy mnohem vyšší. Rovněž požádal o umístění povrchu vody nad bodem, bude sekán otvor ve vodě a poté připojí trubku ke dnu náhradního kbelíku, aby z horní části otvoru uniklo více vody. Rychlost, kterou tato voda uniká, se nazývá diferenciální čas.
Příběh Mingova experimentu je krok za krokem nezávislý, ale skutečné vodní nástroje, kalibru trychtýře, velikost přepadové díry současně ovlivní rychlost vody, velikost hladiny vody, udělejte, udělejte Zadní část experimentu musí často změnit změnu výsledků předchozího experimentu.
Lidé s ovládáním PID s konvicí do šálku vody vytištěné s stupnicí půl šálku vody po zastavení
Nastavená hodnota: Half-Cup Scale of the Water Cup;
Skutečná hodnota: skutečné množství vody ve vodě;
Výstupní hodnoty: Množství vody vylije z konvice a množství vody vybírané z šálku;
Měření: lidské oči (ekvivalent senzorů)
Popravčí objekt: člověk
Pozitivní provedení: nalévání
Counter-Execution: Scooping
1p proporcionální kontrola, to znamená, že lidé vidí, že množství vody v šálku nedosáhne poloviny šálku vodního poháru, podle určitého množství vody z konvice v králi pohárku vody nebo množství nalité Voda v šálku vody přes měřítko, s určitým množstvím vody z šálku vody vybíraného, může tato jedna akce mít za následek méně než půl šálku nebo více než půl šálku na zastávce.
Poznámka: P proporcionální kontrola je jednou z nejjednodušších metod řízení. Výstup jeho řadiče je úměrný vstupnímu chybovému signálu. Chyba v ustáleném stavu existuje ve výstupu systému, pokud je k dispozici pouze proporcionální ovládání.
Integrální kontrola 2PI, tj. Podle určitého množství vody do poháru vody, pokud zjistíte, že množství vody v šálku nemá stupnici, stále naléváte a pak zjistíte, že množství vody je více Po polovině šálku se voda nabrala z šálku ven a pak opakovaně nestačí na to, aby nalila vodu, a více nabral, dokud množství vody nedosáhne stupnice.
Poznámka: V integrálu I kontroly je výstup řadiče úměrný integrálu vstupního chybového signálu. Pokud jde o automatický řídicí systém, pokud dojde k chybě v ustáleném stavu po vstupu do ustáleného stavu, říká se, že řídicí systém má chybu v ustáleném stavu nebo jednoduše systém s chybou v ustáleném stavu (systém s chybou v ustáleném stavu). Aby bylo možné eliminovat chybu ustáleného stavu, musí být do řadiče zaveden „integrální termín“. Integrální termín integruje chybu v závislosti na čase a zvyšuje se s časem. I když je chyba malá, integrální termín se časem zvyšuje a pohání výstup regulátoru, aby se zvýšil tak, aby se chyba ustáleného stavu dále snížila, dokud se nesrovnává nula. Proporcionální + integrální řadič (PI) proto umožňuje systému vstoupit do ustáleného stavu bez chyby v ustáleném stavu.
3pid diferenciální kontrola, tj. Lidské oko při pohledu na šálek vody a vzdálenost od stupnice, když je mezera velmi velká, konvice s velkým množstvím vody, která má být nalita, když lidé vidí množství vody je Blízko měřítka, snižte výstup vody konvice a pomalu se blíží ke stupnici, dokud se nezastaví v šálku stupnice. Pokud se voda zastaví v přesné poloze stupnice, neexistuje žádné statické diferenciální kontroly; Pokud se zastaví poblíž stupnice, dochází k statickému diferenciálnímu ovládání.
Poznámka: V diferenciálním řízení D je výstup řadiče úměrný rozdílu vstupního chybového signálu (tj. Rychlost změny chyby).
V inženýrské praxi byl nejpoužívanější zákon o kontrole regulátoru pro poměrnou, integrální, diferenciální kontrolu, označovaný jako PID Control, známý také jako regulace PID. Řídicí jednotka PID byl zaveden téměř 70 let historie, je to jednoduchá struktura, dobrá stabilita, je to jednoduchá struktura, dobrá stabilita, Spolehlivá, snadno se přizpůsobila a stala se jednou z hlavních technologií průmyslové kontroly.
Pokud nelze strukturu a parametry kontrolovaného objektu zcela zvládnout nebo nemá přístup k přesným matematickým modelům, je obtížné použít teorii řízení jiných technologií, struktura a parametry systémového ovladače se musí spoléhat na ladění zkušeností a ladění pole a ladění polí spoléhat K určení, kdy je aplikace technologie řízení PID nejvhodnější.
PID řadič
Řadiče PID se široce používají při řízení průmyslových procesů. Asi 95% operací uzavřené smyčky v průmyslové automatizaci používá řadiče PID. Řadič je kombinován tak, aby generoval řídicí signál. Jako řadič zpětné vazby dodává ovládací výstup na požadovanou úroveň. Před vynálezem mikroprocesorů implementovala analogová elektronika kontrola PID. Ale dnes jsou všechny ovladače PID řešeny mikroprocesory. Programovatelné logické řadiče mají také vestavěné pokyny pro řadič PID.
Použitím nízkonákladového jednoduchého přepínacího ovladače jsou možné pouze dva ovládací stavy, například plné nebo plné. Používá se pro omezené kontrolní aplikace, kde tyto dva kontrolní stavy jsou dostatečné pro kontrolu cíle. Oscilační povaha této kontroly však omezuje jeho použití, a proto je nahrazena řadiči PID.
Řadiče PID udržují výstup tak, že existuje nulová chyba mezi procesní proměnnou a požadovaným/požadovaným výstupem prostřednictvím operace uzavřené smyčky.Pid používá tři základní kontrolní chování, která jsou vysvětlena níže.
P-Controller:
Proporcionální nebo P-kontrolor poskytuje výstup úměrný aktuální chybě e (t). Srovnává požadovanou nebo nastavenou hodnotu se skutečnou hodnotou procesu zpětné vazby. Získaná chyba je vynásobena konstantou proporcionality pro získání výstupu. Pokud je chybová hodnota nulová, je tento výstup řadiče nulový.
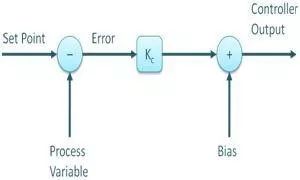
Tento ovladač musí být při použití samostatně zkreslený nebo ručně resetován. Je to proto, že nikdy nedosáhne ustáleného stavu. Poskytuje stabilní provoz, ale vždy udržuje chybu ustáleného stavu. Jak se zvyšuje konstantní KC proporcionalita, zvyšuje se rychlost odezvy.
I-Controller
Vzhledem k tomu, že P-Controller má vždy odchylku mezi procesní proměnnou a nastaveným bodem, je nutný I-Controller, což poskytuje nezbytná opatření k odstranění chyby v ustáleném stavu. Integruje chybu po určitou dobu, dokud hodnota chyby nedosáhne nuly. Udržuje hodnotu nulové chyby pro konečnou kontrolní jednotku.
Když dojde k negativní chybě, integrální ovládání snižuje jeho výstup. Omezuje rychlost odezvy a ovlivňuje stabilitu systému. Rychlost odezvy se zvyšuje snížením integrálního zisku KI.
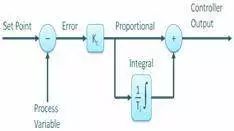
Ve výše uvedeném obrázku se chyba ustáleného stavu snižuje, když se zisk ovladače I snižuje. Z velké části jsou ovladače PI zvláště užitečné v situacích, kdy není vyžadována vysokorychlostní odezva.
Když je použit regulátor PI, je výstup I-Kontrol omezen na stupeň, který překonává integrální nasycení, kde je integrální výstup nasunul, i když se stav nulové chyby zvýší v důsledku stavu nelinearity v uvedené rostlině.
D-Controller
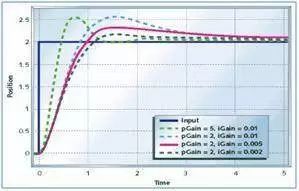
I-Controller nemá schopnost předpovídat nesprávné budoucí chování. Po změně nastaveného bodu tedy reaguje normálně. D-Controller překonává tento problém předpovídáním chybného budoucího chování. Jeho výstup závisí na rychlosti změny chyby s ohledem na čas, vynásobené diferenciální konstantou. Poskytuje spuštění výstupu, který zvyšuje reakci systému.
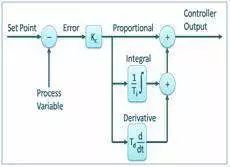
Na výše uvedeném obrázku má řadič D více odezvy než regulátor PI a doba hromadění výstupu je zkrácena. Zlepšuje stabilitu systému kompenzací fázového zpoždění způsobeného řadičem I. Zvýšení diferenciálního zisku zlepší reakci.
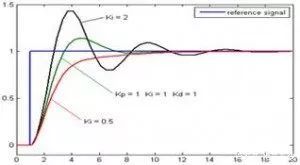
Role řadiče PID
Role proporcionální regulace
Poměrná reakce na odchylku systému, jakmile se systém odchyluje, proporcionální regulace okamžitě vytvoří regulaci ke snížení odchylky. Velká proporcionalita může urychlit nastavení a snížit chybu, ale příliš velký podíl způsobuje, že stabilita systému systému a dokonce způsobuje nestabilitu systému.
Integrální regulace
Způsobuje, že systém eliminuje chybu ustáleného stavu a zlepšuje stupeň nedifference. Protože dochází k chybě, integrální regulace se provádí, dokud není žádný rozdíl, integrální regulace se zastaví a integrální regulace vydává konstantní hodnotu. Síla integrálního efektu závisí na integrální časové konstantě Ti, tím menší ti je, tím silnější je integrální efekt. Naopak, pokud je TI velký, integrální účinek je slabý a přidání integrální regulace může snížit stabilitu systému a dynamická reakce se zlehčuje.
Diferenciální regulace
Diferenciální působení odráží rychlost změny signálu odchylky systémové odchylky, s předvídatelností, může předvídat trend změn odchylky, takže může produkovat před kontrolní rolí v odchylce, která nebyla předtím vytvořena, nebyla eliminována diferenciální regulací. Diferenciální účinek na rušení šumu má zesilující účinek, takže příliš silnou plus diferenciální regulaci není systém pro anti-interference dobrý.
Směr vývoje aplikace PID Control
Ve výrobním procesu za účelem zlepšení kvality produktu, zvýšení výroby, úspory surovin, řízení výroby a výrobního procesu je vždy v optimálním pracovním stavu. Proto je vytvořena metoda optimálního řízení, která se nazývá adaptivní kontrola. V tomto typu ovládacího prvku je systém požadován, aby byl schopen automaticky upravit systém podle změn měřených parametrů, prostředí a nákladů na suroviny, takže systém je vždy v optimálním stavu. Adaptivní kontrola se skládá ze tří složek: odhadu výkonu (diskriminace), rozhodování a úpravy. Je to směr vývoje systému ovládání mikropočítače. Protože je však obtížné pochopit kontrolní zákon, tak je obtížné problém vyřešit. Do adaptivní kontroly PID přichází s některými inteligentními rysy, jako by se živé tvorové mohou přizpůsobit změnám vnějších podmínek. K dispozici je také systém sebeučení, je inteligentnější.