Princip řízení motoru je jádrem oblasti motorové techniky, která zahrnuje princip činnosti motoru, způsoby řízení a praktické aplikace a další aspekty. S rozvojem moderního průmyslu motor jako důležité zařízení pro přeměnu a přenos energie, jeho přesnost a účinnost řízení přímo ovlivňují výkon a účinnost celého systému. Hluboké porozumění a studium principu řízení motoru má proto důležitý teoretický a praktický význam.
Za prvé, princip činnosti motoru
Motor je zařízení, které přeměňuje elektrickou energii na mechanickou energii a jeho princip činnosti je založen na zákonu elektromagnetické indukce a zákonu elektromagnetické síly. Podle principu činnosti lze motor rozdělit do dvou kategorií: stejnosměrný motor a střídavý motor.
1. princip činnosti stejnosměrného motoru
Stejnosměrný motor je využití toku stejnosměrného proudu přes cívku kotvy a interakci cívky magnetického pole, generující točivý moment pro dosažení mechanického pohybu zařízení. Jeho hlavní struktura zahrnuje kotvu, magnetické póly, kartáče a magnetické pole. Když stejnosměrný proud prochází cívkou kotvy, vytváří magnetické pole, které interaguje mezi kotvou a magnetickým polem, což vytváří točivý moment, který spouští motor. Rychlost stejnosměrného motoru lze ovládat úpravou napětí kotvy nebo proudu kotvy.
2. Princip činnosti střídavého motoru
Střídavý motor je zařízení, které využívá neustálou změnu střídavého proudu ke generování točivého magnetického pole, čímž realizuje mechanický pohyb. Podle principu generování točivého magnetického pole lze střídavý motor rozdělit na dva typy asynchronní motor a synchronní motor. Asynchronní motory (také známé jako indukční motory) jsou založeny na principu elektromagnetické indukce. Když střídavý proud prochází vinutím statoru, ve statoru se generuje rotující magnetické pole a rotor interaguje s rotujícím magnetickým polem v důsledku indukčního efektu, čímž se vytváří točivý moment pro pohon motoru. Synchronní motor je založen na otáčkách motoru a frekvenci napájení má pevný proporcionální vztah mezi motorem, aby pracoval, jeho rychlost a frekvence napájení je přísně synchronizována.
Za druhé, metody řízení motoru
Způsoby řízení motoru zahrnují především řízení rychlosti, řízení rozjezdu a řízení brzdění. Tyto způsoby řízení a jejich principy jsou podrobně popsány níže.
1. regulace rychlosti
Řízení rychlosti je nejdůležitějším a nejkomplexnějším aspektem řízení motoru. Existují různé metody řízení rychlosti, včetně řízení rychlosti dělení odporového napětí, řízení rychlosti převodu frekvence a vektorového řízení. Řízení rychlosti dělení odporového napětí je metoda pro snížení rychlosti motoru změnou napájecího napětí motoru, tato metoda je jednoduchá a snadno implementovatelná, ale méně účinná. Řízení rychlosti přeměny frekvence je metoda regulace rychlosti motoru změnou frekvence střídavého proudu dodávaného napájecím zdrojem, tato metoda může realizovat široký rozsah rychlostí a vysokou účinnost. Vektorové řízení je pokročilejší způsob řízení, který realizuje přesné nastavení otáček a točivého momentu motoru přesným řízením proudu a magnetického pole motoru a je vhodný pro příležitosti s vyššími požadavky na výkon motoru.
2. Ovládání spouštění
Řízení spouštění je řízení motoru v procesu ze stacionárního stavu do stavu chodu. U asynchronních motorů je díky svému rozběhovému momentu malý, proto je nutné použít některé speciální metody pro realizaci plynulého rozběhu. Mezi běžné metody řízení spouštění patří přímé spouštění, spouštění se sníženým napětím a měkké spouštění. Přímé spouštění je sice jednoduché, ale spouštěcí proud je velký a dopad na rozvodnou síť je velký; spouštění se sníženým napětím je snížení startovacího proudu snížením napájecího napětí; měkké spouštění je použití výkonových elektronických zařízení k dosažení hladkého řízení procesu spouštění motoru.
3. Ovládání brzd
Řízení brzdění je řízení motoru z běžícího stavu do stacionárního stavu v procesu. Metody ovládání brzd mají různé způsoby, včetně energetického brzdění, zpětného brzdění a zpětného-brzdění. Brzdění spotřebou energie probíhá přes vinutí statoru v motoru do stejnosměrného napájení, aby se vytvořil brzdný moment; zpětné brzdění je změnou sledu fází napájení motoru, aby se dosáhlo brždění opačného směru otáčení s kroutícím momentem motoru; zpětné brzdění-je využití charakteristik motoru generujících mechanickou energii, která se přemění na elektrickou energii a přivede zpět do sítě, aby bylo dosaženo brzdění.
Za třetí, schéma obvodu ovládání motoru
1. schéma ovládání motoru s permanentními magnety
Toto je schematický diagram řídicího obvodu motoru s permanentními magnety. Tento obvod se používá k ovládání řízení permanentním magnetem. Obvod používá spínací prvky střídavého triaku ke zlepšení komutačních charakteristik, protože motory s permanentními magnety jsou generátory a standardní triakové spínací prvky je obtížné správně komutovat. Motory s permanentními magnety vyžadují stejnosměrné usměrnění s plnou-vlnou.
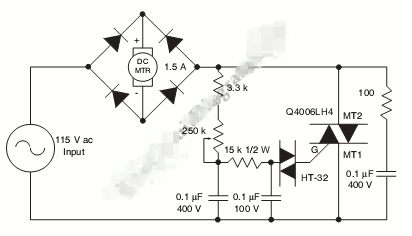
AC obousměrné tyristory jsou zapojeny do série na straně vstupu AC usměrňovacího můstku. Nejkritičtější částí instalace SCR na stejnosměrnou stranu můstku je řešení opožděného zapnutí-a načasování blízko konce půl-cyklu. Obvod poskytuje široký-rozsah řízení, takže spínací prvek střídavého triaku lze u nízkých motorů spouštět rychle nebo s nízkou vodivostí. Střídavý odpor a usměrňovač mají podobné jmenovité napětí. Všechny jsou založeny na skutečném zatížení motoru a požadavcích na síťové napětí.
2. 555 Schéma řídicího obvodu motoru IC PWM s omezovačem proudu
K zajištění rychlých změn otáček motoru a změny směru motoru pohání čtyři výstupy MOSFET H-můstky. N-kanálová zařízení jsou výkonové MOSFETy spodní kolejnice a P-kanály jsou výkonové MOSFETy horní kolejnice. všechny jsou poháněny TC4469.
Malé sériové odpory pomáhají předcházet oscilacím hradla a zpomalují dobu přechodu zařízení na spodní kolejnici, což pomáhá udržovat horní zařízení vypnuté. Odporové děliče a nízko{1}}nákladové{2}}posouvací tranzistory lze snadno a ekonomicky přidat, aby bylo možné zachovat 15V stejnosměrný hradlový pohon horního-kolejnicového MOSFETu pro dosažení napětí motoru přesahujícího 12 V stejnosměrného proudu.
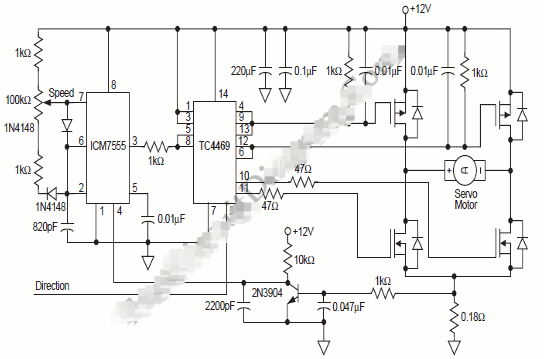
Při napětích nad 15VDC je může jednoduchý lineární regulátor napájet z kladného napájení motoru, protože ICM7555 a TC4469 vyžadují zanedbatelný proud. Abychom pomohli chránit bránu před přechodovými jevy, můžeme použít Zenerovu diodu. Když je spodní MOSFET ve stejném rameni můstku "zapnutý", generuje se vysoké dV/dT a vstupní -k-zdrojový kondenzátor pomáhá udržovat horní MOSFET vypnutý. Dalším řešením této situace je udržovat nízkou impedanci hradla horního MOSFETu ve stavu "OFF".
Snímací odpor v zemnícím kolíku H-můstku poskytuje jednoduchou metodu snímání proudového impulsu motoru po impulsu bez ohledu na to, zda se motor otáčí vpřed nebo vzad. Tento signál je filtrován a aplikován na ICM7555, aby se zabránilo generování PWM, když proud motoru překročí povolenou hodnotu.
3. schéma ovládání krokového motoru
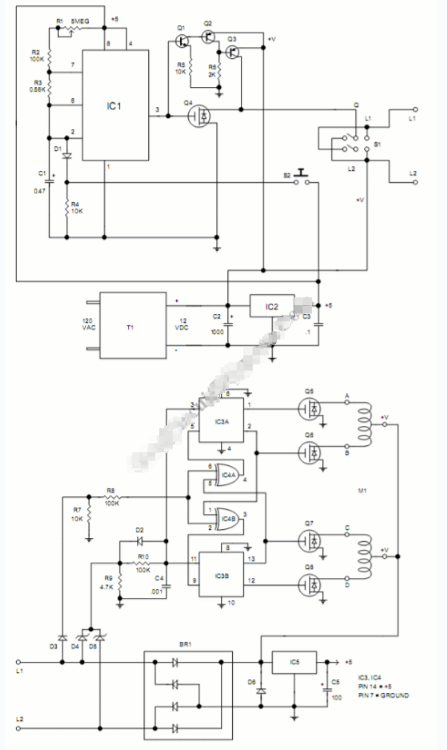
Krokové motory poskytují jednoduché, levné{0}}a přesné ovládání polohy. Krokový motor může být poháněn obvodem namontovaným v blízkosti motoru a řízen obvodem dálkového ovládání přes dlouhý kabel. Obvod je zajímavý tím, že napájení jak do motoru, tak do obvodu budiče je přenášeno po dvou vodičích, které také přenášejí řídicí signály.
LMC555 CMOS integrovaný obvod časovače (IC1) generuje 200mikrosekundový impuls do krokového motoru a řídí jeho rychlost. Rychlost motoru lze měnit změnou frekvence tohoto impulsu a pro tento účel je k dispozici proměnný odpor R1. Na výstupu IC1 (vývod 3) bude záporný hodinový impuls pohánět hradlo výkonového FETu IRL530N (Q1), které okamžitě uzavře a odpojí desku ovladače od země. Toto přerušení napájení vyšle signál ovladači motoru, aby motor sešlápl. Směr otáčení je řízen polaritou napětí aplikovaného na obvod budiče přes propojení L1 a L2.
Bipolární NPN tranzistor MPSA05 Q2 a tranzistory MPSA55 PNP Q3 a Q4 invertují pulsy z kolíku 3 a při vypnutí Q1 vytáhnou proud Q1 vysoko. Přepínač S1 nastavuje směr přepínáním polarity. Tlačítko S2 spouští a zastavuje motor zapnutím a vypnutím hodin.
4. Schéma obvodu řízení motoru PWM s chodem vpřed, vzad a brzděním
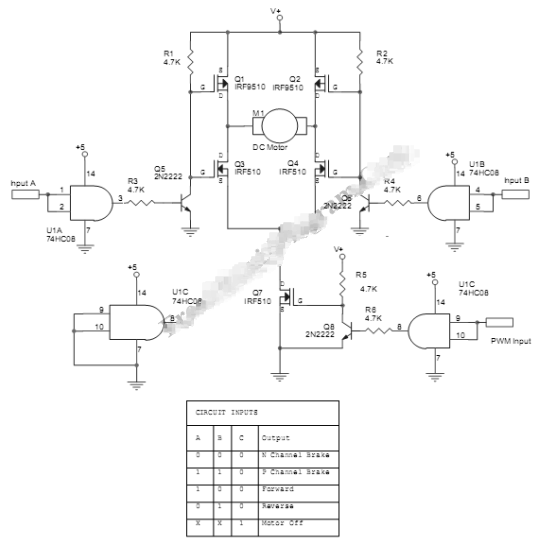
Tento obvod řízení motoru PWM poskytuje různé ovládací prvky pro stejnosměrný motor. Stejnosměrný motor můžete ovládat vpřed, vzad nebo brzdit, dokud se nezastaví.
Obvod využívá k pohonu motoru můstek MOSFETS, řízený řadou logických hradel a malých bipolárních tranzistorů. Napětí motoru může být 10-20 voltů a proud by měl být maximálně 8 ampérů. MOSFETy by měly být vybaveny vhodnými chladiči. Vstup V+ by měl být napájen provozním napětím stejnosměrného motoru (10-20 voltů). Ačkoli je MOSFET navržen pro 100 voltový provoz, můžete použít maximálně 20 voltů, protože toto napětí se také používá k pohonu brány, která je normálně omezena na 20 voltů. Minimální hodnota pro toto napájecí napětí je 10 voltů, protože brána se plně neotevře, pokud napětí klesne pod 10 voltů. Pro tuto aplikaci si můžete vybrat z několika typů 10-20 V DC motorů.