


Průmyslový robot je soubor strojů, elektroniky, řízení, počítačů, senzorů, umělé inteligence a dalších multidisciplinárních vyspělých technologií v jednom z moderních výrobních odvětví v důležitých automatizačních zařízeních. Robotika, CNC technologie a PLC technologie jsou známé jako tři hlavní podpůrné technologie pro průmyslovou automatizaci. Robotická technologie a její produkty se velmi rychle vyvíjejí a staly se automatizačními nástroji pro flexibilní výrobní systém (FMS), automatizaci továren (FA), počítačově integrovaný výrobní systém (CIMS) a také důležitou součástí inteligentní továrny Industry 4.0.
1. Složení a výkonnostní ukazatele systému průmyslových robotů
1) Složení průmyslového robotického systému
Průmyslový robot je více{0}}kloubový manipulátor nebo strojní zařízení s více{1}}stupněm{2}}-volnosti orientované na průmyslovou oblast, které může vykonávat práci automaticky a je to druh stroje, který při realizaci různých funkcí spoléhá na vlastní sílu a schopnost ovládání. Mohou přijímat lidské příkazy nebo běžet podle před-naprogramovaného programu. Moderní průmyslové roboty mohou být také založeny na technologii umělé inteligence, aby rozvinuly princip akce programu. Typický průmyslový robot je znázorněn na obrázku 1. Průmyslové roboty lze rozdělit do tří generací podle úrovně technologického rozvoje: první generace robotů pro demonstrativní reprodukci, druhá generace percepčních robotů a třetí generace inteligentních robotů.
První generace průmyslových robotů se z hlediska vnější struktury skládá ze tří hlavních částí: operátora (nebo těla robota), řídicí jednotky a demonstrátoru. Druhá a třetí generace průmyslových robotů zahrnuje také systém vnímání a systém analýzy a rozhodování-, které jsou realizovány pomocí senzorů a softwaru.
(1) Provozovatel:Hlavní tělo stroje sloužící k plnění různých provozních úkolů, které obsahuje především robotické rameno, pohonnou jednotku, převodovou jednotku a vnitřní senzory.
(2) Ovladač:Jedná se o zařízení pro ovládání těla robota za účelem dokončení určitých akcí podle pokynů a informací ze senzorů, což je klíčová část pro určení funkce a výkonu robota a také nejrychlejší aktualizace a vývoj části průmyslového robota.
(3) Učitel:Jedná se o interakční rozhraní robota mezi člověkem{0}}strojem, pomocí kterého může operátor naprogramovat robota nebo s ním ručně manipulovat, aby se pohyboval.
Průmyslové roboty se funkčně skládají ze 3 hlavních částí a 6 podsystémů. 3 hlavní části jsou mechanická část, řídicí část a snímací část. 6 podsystémy jsou systém pohonu, systém mechanické struktury, systém interakce člověka-stroje, řídicí systém, snímací systém a systém interakce robota- s prostředím.
2) Index výkonnosti průmyslových robotů
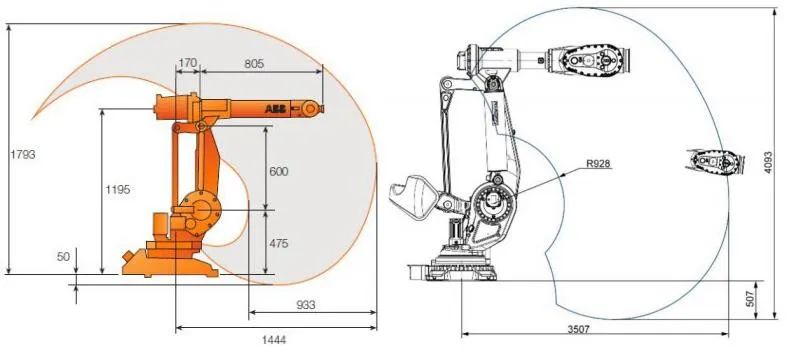
Výkonnostní index průmyslových robotů je technická data poskytnutá výrobcem robota v době dodání produktu, odrážející rozsah použití a pracovní výkon robota, který je nutné vzít v úvahu při výběru robota. Technické údaje poskytnuté výrobcem robota sice nejsou úplně stejné, struktura průmyslových robotů, aplikace a potřeby uživatelů nejsou stejné, ale jeho hlavními ukazateli výkonu jsou obecně: stupně volnosti, přesnost práce, pracovní rozsah, jmenovité zatížení, maximální pracovní rychlost.
Je důležité si uvědomit, že robot může mít singularity ve svém provozním rozsahu. Singularity jsou body, kde spoje ztrácejí stupně volnosti v určitých směrech kvůli omezením ve struktuře robota. Singularity se obvykle nacházejí na okrajích pracovního prostoru, a když jsou singularity seskupeny, označují se jako „prázdniny“. Když se robot pohybuje blízko singularity, poloha kloubů se drasticky mění v důsledku postupné ztráty stupňů volnosti, což má za následek velké zatížení pohonného systému a přetížení. Proto u robotů se singularitami vyžaduje jejich provozní rozsah také odstranění singularit a dutin.
2. Řízení průmyslových robotů
1) Charakteristika a požadavky řízení průmyslových robotů
Pohyby kloubů většiny průmyslových robotů jsou na sobě nezávislé a k dosažení polohové přesnosti koncového-efektoru robota je nutná koordinace více kloubů. Proto je řídicí systém průmyslového robota složitější než běžný řídicí systém a má následující vlastnosti:
(1) Je to v podstatě nelineární systém.
(2) Jedná se o víceproměnný řídicí systém složený z více kloubů a mezi klouby je spojení.
(3) Je to časově-proměnný systém, jehož dynamické parametry se mění se změnou polohy pohybu kloubu.
(4) Je požadováno měření a analýza podmínek prostředí a kontrolních pokynů a automatický výběr nejlepšího kontrolního zákona.
(5) Má vysokou opakovatelnou přesnost polohování a dobrou tuhost systému.
(6) Překmit polohy není povolen, jinak může dojít ke kolizi a dynamická odezva by měla být rychlá.
Vzhledem k tomu, že řízení průmyslového robota má výše uvedené vlastnosti, musí být při návrhu řídicího systému průmyslového robota splněny následující základní požadavky:
(1) Koordinované řízení pohybu ve více osách- pro vytvoření požadované pracovní trajektorie.
(2) Vysoká přesnost polohy, velký rozsah rychlostí.
(3) Statický diferenciální poměr systému by měl být malý, tj. systém musí mít dobrou tuhost.
(4) Poloha bez přepalů, rychlá dynamická odezva.
(5) Vyžaduje se řízení zrychlení a zpomalení.
(6) Koeficient chyby rychlosti každého kloubu by měl být pokud možno konzistentní.
(7) Z provozního hlediska je požadováno, aby řídicí systém měl dobré rozhraní člověk-stroj a minimalizoval požadavky na obsluhu.
(8) Z hlediska nákladů na systém je nutné co nejvíce snížit hardwarové náklady systému a více používat softwarové servo metody pro zlepšení výkonu řídicího systému.
2) režim řízení průmyslového robota
Z řídicích charakteristik a požadavků na řízení průmyslových robotů se na realizaci řízení průmyslových robotů podílí řada prvků, které se dělí především na řízení spodní vrstvy robota a řízení horní vrstvy. Mezi nimi řízení spodní vrstvy zahrnuje tělo robota (tj. mechanickou část), část obvodu pohonu, část snímače a strategii řízení (např. řízení PID). Řízení horní vrstvy zahrnuje analýzu pohybu robota, plánování cesty a softwarovou část robota [4]. Podle různých metod kategorizace lze řízení robotů klasifikovat různými způsoby. Podle řízeného objektu lze rozdělit na řízení polohy, řízení rychlosti, řízení síly, řízení točivého momentu, hybridní řízení síla/poloha atd. Jedná se především o řízení spodní vrstvy a nyní jsou vysvětleny hlavní způsoby řízení.
(1) řízení polohy průmyslového robota:účelem je přimět klouby robota k uskutečnění předem-plánovaného pohybu a nakonec zajistit, aby koncový efektor průmyslového robota-běžel po předem stanovené trajektorii, obvykle pomocí AC servosystému nebo DC servosystému.
(2) Řízení pracovní síly (točivého momentu) průmyslových strojů:potřeba analyzovat koncový-efektor robota a prostředí stavu omezení a podle omezení vyvinout strategie řízení. Kromě toho je třeba na konec robota nainstalovat snímač síly, aby detekoval kontaktní sílu mezi robotem a okolím. Řídicí systém zpracovává tyto informace o síle podle předem-stanovené strategie řízení a poté řídí robota tak, aby prováděl operace v nejistém prostředí, které jsou s tímto prostředím kompatibilní, takže robot může dokončit složité provozní úkoly.
(3) Řízení rychlosti průmyslového robota:obvykle realizované současně s řízením polohy. Například v případě režimu řízení kontinuální trajektorie potřebují průmyslové roboty řídit rychlost pohybujících se částí a implementovat zrychlení a zpomalení podle předem stanovených pokynů, aby byly splněny požadavky na hladký pohyb a přesné polohování. Protože průmyslový robot je druh proměnných pracovních podmínek (nebo cestovního zatížení), velké pohybové stroje setrvačným zatížením, aby se vypořádaly s rozporem mezi rychlým a plynulým, musí řídit počáteční zrychlení a zpomalení před zastavením dvou přechodových pohybových úseků. A v celém procesu pohybu je většinou nutná kontrola rychlosti.
3) Inteligentní řízení průmyslových robotů
Inteligentní způsob řízení průmyslových robotů se týká především provozu za nejistých nebo neznámých podmínek, robot potřebuje získávat informace o okolním prostředí pomocí senzorů, rozhodovat se podle vlastní interní znalostní báze a následně ovládat různé akční členy, aby autonomně dokončil daný úkol, který patří do vyšší úrovně řízení robota. Pokud se použije inteligentní řídicí technologie, bude mít robot silnou adaptabilitu na prostředí a schopnost samo{1}}učení. Inteligentní metody řízení úzce souvisí s rozvojem umělé inteligence, jako jsou umělé neuronové sítě, fuzzy algoritmy, genetické algoritmy, expertní systémy a tak dále. Aplikace algoritmů neuronové sítě v mobilních robotech je použita jako příklad pro ilustraci kombinace inteligentního řízení a průmyslových robotů.
Vezměme si mobilního robota znázorněného na obrázku jako příklad. Kamera je nainstalována na horní části mobilního robota, aby získala trojrozměrný obraz překážky. Sada ultrazvukových senzorů je namontována před mobilním robotem (přímo pod kamerou), aby získala informace o vzdálenosti mezi překážkou a mobilním robotem.
Sloučení informací z vizuálního a ultrazvukového senzoru se provádí pomocí metod neuronové sítě a výstup na další úroveň pro rozpoznání typu překážky, což umožňuje mobilnímu robotu vyhýbat se překážkám při chůzi v nejistém prostředí a zlepšuje jeho navigační schopnost. Hlavní kroky pro průmyslové roboty k využití inteligentních informací pro integrované rozhodování, aby se vyhnuli překážkám, jsou následující:
(1) Zatímco se robot pohybuje, měřící systém provádí detekci prostředí v krátkých intervalech, aby určil, zda mobilní robot potřebuje zpomalit a zda potřebuje odebrat vzorky z CCD kamery na základě informací o vzdálenosti od překážky získaných ultrazvukovým senzorem.
(2) Když je vzdálenost překážky od mobilního robota střední, jak je detekováno systémem měření vzdálenosti, rychlost robota se sníží; když je vzdálenost překážky od mobilního robota blízká, je z CCD kamery pořízen dvourozměrný snímek dané překážky a jsou extrahovány souřadnice jejího levého a pravého okraje.
(3) Informace o překážce získané z ultrazvukového senzoru a CCD kamery jsou seskupeny a předzpracovány a odeslány do regulátoru neuronové sítě BP ke spojení.
(4) Řadič neuronové sítě BP, který byl předem-naučen se znalostí vyhýbání se překážkám, činí odpovídající rozhodnutí o vyhýbání se překážkám podle informací shromážděných externími multi-senzory a vyhýbá se překážkám.
Reference
[1] Zhu Hongqian. Technologie průmyslových robotů [M]. Peking: Machinery Industry Press, 2019. [2] Chen Wanmi. Technologie řízení robotů [M]. Peking: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Robotika a její inteligentní řízení [M]. Peking: People's Posts and Telecommunications Press, 2014. [4] Zhang Xianmin. Robotika a její aplikace [M]. Peking: Machinery Industry Press, 2017. [5] Zhang Xinxing. Základy aplikace průmyslových robotů [M]. Peking: Beijing Institute of Technology Press, 2017.