


Síťová sběrnice pro oblast IE řadiče, tj. Síťová sběrnice, IE, IE Síťová sběrnice, byla široce používána v průmyslové kontrole, lékařské elektronice, domácnostech a senzorových polích. V současné době je domácí a zahraniční literatura pro analýzu protokolu CAN CAN v článku hlavně pro strukturu rámce protokolu k protokolu do nebo bit načasovací charakteristiky analýzy, jako je literatura, zřídka je z pohledu komunikace o analýze autobusového protokolu Can CAN sběrnice , zřídka z pohledu inženýrských aplikací, mechanismus komunikace CAN sběrnice pro hloubkovou analýzu článku.
1. může charakteristiky aplikací a strukturální složení
Protokol CAN sběrnice má dva mezinárodní standardy, ISO11898 a ISO11519, z nichž IS011898 je vysokorychlostní komunikační standard s komunikační sazbou 125 kb/s 1 Mb/s, což je sběrnice s uzavřenou smyčkou s maximální délkou 4M/1Mbps. ISO11519 definuje standard komunikace s nízkou rychlostí s komunikační rychlostí 10 až 125 kb/s, což je nízkorychlostní komunikační standard s maximální délkou 40M/1Mbps. ISO11519 definuje míru komunikace 10 až 125 kb / s nízkou rychlostí komunikační standard, patří do sběrnice s otevřenou smyčkou, maximální délku 1 km / 40 kb / s. Vzhledem k elektrickým charakteristikám omezení, tj. Rozložení autobusů kapacitance a distribuce odporu ve tvaru průběhu autobusů, je maximální počet uzlů v sběrnici CAN 110 na straně transceiveru je třeba správně nakonfigurovat pro dosažení synchronizace dat uzlů transceiveru. Prostřednictvím hardwaru řadiče CAN na filtrování značky zpráv lze realizovat point-to-point, Point-to-Multipoint a Global Broadcast a další způsoby přenosu a přijímání dat. Současně kvůli struktuře krátkého snímku telegramů a každý rámec obsahuje kontrolní část CRC, která zajišťuje velmi nízkou míru chyb dat.
Aplikační vrstva plechovky, operační systém (implementovaný jako program na pozadí v aplikacích bez operačního systému) a ovladač v implementaci systému společně realizují funkce aplikační vrstvy v referenčním modelu ISO. Mezi nimi je aplikační vrstva CAN definuje seskupení ID, odesílání načítání dat, přijímání zpracování dat a monitorování zabezpečení sběrnice aplikační vrstvy; Program operačního systému/pozadí se používá k naplánování ovladače plechovky pro zpracování dat po příchodu přerušení CAN; Ovladač zahrnuje inicializaci (nastavení pracovního stavu řadiče, nastavení přenosové rychlosti, konfiguraci akceptačního filtru), ovladač transceiveru a program pro manipulaci s abnormalitou.
Pro vrstvu přenosové střední části je třeba určit podle hluku rušení environmentálního rušení, délku autobusu atd. V případě silného interferenčního šumu musí být použit stíněný drát; V důsledku rozdělení kapacitance způsobené zkreslením průběhu vlny a distribucí odporu způsobené útlumem sběrnice musí délka sběrnice vzít v úvahu distribuci odolnosti a kapacitance charakteristik použitého přenosového média; Současně, pokud potřebuje používání vysokorychlostního sběru také experimentovat, aby se určilo hodnotu odpovídající odporu sběrnice.
Pro realizaci řadiče CAN si můžete vybrat ovladač CAN integrovaný do systému Master System Master Chip, například série mikrokontrolérů LPC2000 NXP, nebo můžete také použít diskrétní komponenty řadiče CAN, jako je SJA1000 pro realizaci Can Transceivers , můžete si vybrat CTM1050, TJA1050 atd. Pokud je hluk z rušení okolního rušení velký, musíte zvážit distribuci přenosového média Charakteristiky odporu a distribuce; Současně, pokud používáte vysokorychlostní autobus, musí také určit odpovídající odpor autobusu experimentováním. Pokud je hluk rušení environmentálního rušení velký, je nutné přidat izolační čip mezi regulátorem a transceiverem nebo použití integrované izolační funkce transceiveru CAN. Stojí za zmínku, že nový mikrokontrolér LPC11C24 NXP nejen integruje řadič CAN, ale také integruje funkci transceiveru CAN, která poskytuje dobrou podporu pro rychlý rozvoj systémů CAN Bus. Podle skutečné použití délky sběrnice a počtu uzlů v sběrnici je také nutné zvážit dobu zpoždění přenosu a příjmu čipu transceiveru.
Pro vrstvu ovladače plechovky a aplikační vrstvy zahrnuje ovladač Inicializaci CAN (včetně hardwarového povolení, nastavení rychlosti předávání, nastavení provozního režimu řadiče a konfigurace ID tabulky přijetí), přijímají/přenášejí ovladač a poskytují funkce rozhraní horní vrstvě, z nichž horní vrstva, z něhož je horní vrstva, z něho Je nutné vysvětlit, že konfigurace tabulky ID přijatelnosti musí být založena na seskupení ID systému pomocí vrstvy aplikací; Aplikační vrstva CAN provádí datovou paketizaci na základě vztahu/přijímání dat mezi uzly v sběrnici. Může aplikační vrstva podle odesílání dat a přijímání vztahu mezi uzly na sběrnici pro seskupení paketů, odesílání datových paketů, přijímání zpracování dat a monitorování zabezpečení sběrnice aplikační vrstvy. Kromě toho běžně používané protokoly sběrnice sběrnice mohou sběrnice sběrnice sběrnice sběrnice sběrnice, devicenet a ICAN.
2. může analýza mechanismu synchronizace sběrnice
V komunikačním procesu je jedním z nejdůležitějších problémů, které je třeba vyřešit, jak dosáhnout synchronizace dat na konci odesílatele a přijímače, tj. Konec přijímače může správně přijímat a analyzovat data odeslaná end odesílatele. je druh asynchronního protokolu sériové komunikace, který patří do komunikace základního pásma, a jeho synchronizace je realizována z protokolu ovládání datového spojení (HDLC) na vysoké úrovni. Konkrétně je synchronizace protokolu CAN sběrnice dosažena prostřednictvím 3 aspektů, jak je popsáno níže.
2.1 Nastavení parametrů
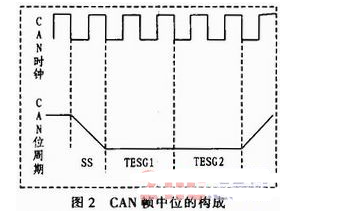
Obě strany komunikace prostřednictvím softwaru nastavují stejnou rychlost baudů, stejnou délku segmentu segmentu fáze, stejná šířka synchronizačního skoku, prostřednictvím výše uvedených tří prvků, definuje délku bitového času v procesu přenosu sběrnice Can jako Stejně jako umístění bodu odběru vzorků, struktura bitu, jak je znázorněno na obr. 2, Can Hoding na obrázku, který je definován v protokolu času TQ, který je získán prostřednictvím frekvenčního dělení vnějších hodin nebo periferní hodiny CPU. Základní hodinový signál řadiče CAN se získá dělením frekvence vnějších hodin nebo periferních hodin CPU. Segment SS odpovídá počátečnímu segmentu a během tohoto období by měla dojít k poskakování na sběrnici, Tesg1 odpovídá segmentu přenosu a segmentu 1 a Tesg2 odpovídá segmentu fázového nastavení 2 a pro vysoký- Rychlostní sběrnice, vzorky ovladače a diskriminuje sběrnici mezi TESG1 a TESG2.
2.2 Struktura pevného rámu
Může protokol jasně definovat strukturu pevného rámečku pro usnadnění ovladače a vysílače Can pro monitorování stavu sběrnice v CAN2. Arbitrační doména, standardní rámec používající 11- bit identifikátor, zatímco rozšířený rámec má 29- bit identifikátor, specifický standard rám, struktura rámu prodlouženého rámu.
2.3.3 Tvrdá synchronizace a resynchronizace
2.3.1 Tvrdá synchronizace
Takzvaná tvrdá synchronizace znamená, že během období volnoběhu autobusu (tj. Úroveň sběrnice je vyjádřena jako kontinuální recesivní bit), jakmile ovladač detekuje skok z recesivní úrovně na dominantní úroveň, to znamená, že v tuto chvíli tam je stanice na sběrnici, která začne zasílat data, poté přinutit bitový čítač řadiče CAN, aby se synchronizoval do segmentu SS znázorněného na obr. 2 a zároveň se bitové hodiny začnou přepočítat Od tohoto okamžiku (čas BIT BIT je nastaven horní softwarovou vrstvou). Tvrdá synchronizace se používá pro začátek stanovení rámce.
2.3.2 Resynchronizace
V protokolu CAN SBUS je resynchronizace implementována na základě mechanismu vyplňování bitů. Podobně jako v protokolu HDLC, ve struktuře rámečku, kdysi pět po sobě jdoucích bitů stejné polarity je detekováno od začátku rámečku až do sekvenčního bitů CRC, ovladač CAN automaticky vloží trochu opačné polarity. Opětovné synchronizace je, že během přenosu dat ovladač CAN upravuje segment nastavení fáze 1 a segment nastavení fáze 2 detekcí rozdílu mezi skápou v sběrnici a vnitřním časem bitu uzlu a velikost nastavení je naprogramována synchronizací synchronizací Šířka skákání a velikost nastavení je nastavena v TQ. Specifickým pravidlem nastavení je, že v procesu přenosu je hrana skákání na sběrnici detekovaná řadičem CAN upravena řadičem CAN, pokud je umístěna v interním časovém období SS uzlu, pak není nutná žádná úprava; Pokud je hrana přeskočení umístěna v segmentu TESG1, znamená to, že v bitové době v sběrnici je zpoždění v poměru s časem uzlu, pak ovladač plechovek prodlouží časové období bitů Tesg1 uzlu a pokud Hodnota doby zpoždění (hodnota t 0) je větší než šířka přeskočení synchronizace, doba prodloužení je hodnota šířky přeskočení synchronizace, jinak ovladač Can of Can of the Can of Can of of Can of Can of of Can of Can of Uzel rozšiřuje rozdíl mezi IT a časem bitu autobusu; Pokud je hrana skoku umístěna v segmentu TESG2, což naznačuje, že čas bitu v sběrnici je překročen vzhledem k době bitu uzlu, pak ovladač CAN snižuje časové období bitu uzlu TESG2, specifická pravidla pro nastavení jsou podobná jako ti ze segmentu Tesg1.
3. může analýza mechanismu autobusového mechanismu
Na rozdíl od Industrial Ethernet, Rs485 a dalších autobusů, sběrnice CAN odesílá a přijímá data prostřednictvím ID paketu spíše než adresu uzlu, tj. Uzly na sběrnici CAN nemají pevnou adresu, místo toho musí být nakonfigurován přes každý uzel, musí být nakonfigurován prostřednictvím prostřednictvím Software s ID tabulkou (v jednotě přijetí filtrační jednotky v uzlu) a pokud v tabulce ID uzlu existuje identifikační číslo datového paketu v sběrnici, pak paket úspěšně předává Přijetí akceptační filtrační jednotky v tomto uzlu a bude odesláno do horní jednotky pro zpracování softwaru a odpovídajícím způsobem bude zpracováno, jinak je paket vyřazen. Například, pokud chce uzel A na sběrnici poslat paket do uzlu B, musí být identifikační číslo paketu umístěno v tabulce ID uzlu B. Podobně, pokud uzel A chce vysílat paket do sběrnice, The ID číslo paketu musí být umístěno v ID tabulkách všech ostatních uzlů v sběrnici. Jak již bylo zmíněno dříve, tabulka ID je nakonfigurována prostřednictvím softwaru, ale funkce přijetí filtrování je prováděna prostřednictvím akceptačního filtru, hardwarové jednotky v řadiči CAN, takže zpoždění způsobené přijetím je z hlediska rychlosti malé. Výhodou použití tohoto mechanismu adresy je navíc, že systém používající tento sběrnice je vysoce flexibilní, tj. Nové přidané nebo smazané nové uzly neovlivňují komunikaci mezi původními uzly systému.
Následující vezme ovladač CAN integrovaného do čipu LPC2478 NXP jako příkladu pro určení metody konfigurace adresy systému CAN sběrnice. Jak je znázorněno na obrázku 3, nejprve klasifikováno podle datových paketů, které mají být přenášeny na sběrnici, tj. ID paketu a odpovídající plánování uzlů, například v našem systému, v našem systému existují hlavně následující typy paketů: pakety dotazů, Ovládací příkazové pakety (včetně akčních a parametrových paketů), alarmových paketů a parametrů zpětné vazby, odpovídající charakteristikám uzlu balíčků dotazů a ovládacího příkazového paketů, jsou hlavně hlavní stanice zaslaná do každé otrokářské jednotky, zatímco Pakety datových alarmů a datové pakety parametrů zpětné vazby jsou odesílány hlavně z každé jednotky uzlu slave do uzlu hlavní jednotky. Poté je jednotka přijetí filtrační jednotky každého uzlu nakonfigurována podle klasifikace ID a konkrétní konfigurační metoda je následující: Nejprve nakonfigurujte odpovídající pracovní režimy přijímacího filtru podle charakteristik uzlu: režim OFF (nepřijímá zprávy sběrnice) , režim obchvatu (přijímání všech zpráv v sběrnici) a normální pracovní režim (hardwarový filtrování). Pokud je konfigurace pro normální provozní režim, musíte nakonfigurovat odpovídající tabulku filtru přijatelnosti (tabulka ID), tj. Uzel musí přijímat ID číslo paketu řadiče uzlu, aby se vyplnila odpovídající oblast ID tabulky. a to dokončí práci s přidělováním adresy sběrnice CAN. Obecně lze říci, že tabulka ID je rozdělena do následujících čtyř oblastí: Plocha čistého standardního identifikátoru rámce, oblast identifikátoru standardního rámce, oblast identifikátoru pro rozšířené prodloužené rámečky a oblast identifikátoru formátu prodlouženého rámce. Mezi nimi je explicitní formát jediný nezávislý identifikátor ID, zatímco oblast formátu skupiny má následně očíslované identifikátory ID.
4. může analýza mechanismu arbitráže sběrnice
Bus Arbitration, odkazuje na to, kdy má sběrnice více než jeden uzel současně pro odeslání metod zpracování datového sběrnice. Can Can může používá nedestruktivní rozhodčí mechanismus, tj. Pokud je více než jeden uzel v sběrnici současně zasílat data, s výhrou arbitrážního uzlu s vysokou prioritou, můžete pokračovat v odesílání dat a další selhání rozhodčího řízení a další selhání rozhodčího řízení a další poruchu rozhodčího řízení a další selhání rozhodčího řízení Uzel opustí stav odesílání a změní se v přijímací uzel s dalšími mechanismy arbitráže sběrnice (jako je CSMA LAN). (Ve srovnání s jinými arbitrážními mechanismy sběrnice (např. CSMA/CD LAN), nejen nezničí odeslaná data, ale také nezpůsobí zpoždění odesílání dat, což je jedna z výhod CAN sběrnice ve srovnání s jinými autobusy , a to je hlavně realizováno následujícími dvěma rysy autobusu: 1) řádek a charakteristiky autobusu Can, tj., Když více než jeden uzel v autobusu posílá dominantní a neviditelné úrovně současně, Úroveň autobusů je dominantní úroveň. 2) Řádek a charakteristika CAN CAUS, tj., Když více než jeden uzel v autobusu posílá dominantní a neviditelné úrovně současně, úroveň autobusu ukazuje dominantní úroveň. 2) Řídicí jednotka může monitorovat stav úrovně sběrnice, i když při odesílání dat, tj. V arbitráži, když ovladač odešle neviditelnou úroveň, ale detekuje sběrnici jako viditelnou úroveň, rozhodčí řízení uzlů selže a otočí se k přijímajícímu uzlu.
5. Může analýza robustnosti autobusů
Robustnost CAN sběrnice je realizována detekcí v reálném čase a monitorování zabezpečení uzlu a autobusového paketu, navíc může sběrnice silnou inhibicí externích interferenčních signálů pomocí diferenciálních signálů. Konkrétně diskutováno níže.
5.1 Sledování průběhu autobusu v reálném čase
Řadič může nejen sledovat datové pakety odeslané jinými uzly v sběrnici po celou dobu po zapnutí, ale také monitorovat data zasílaná sama o sobě v procesu odesílání datových paketů v reálném čase, jakmile detekce chyb na místě, Chyby polstrování, chyby CRC, chyby formátování nebo chyby odpovědi, uzel bude založen na stavu chyby, ve které je (aktivovaný chybový nebo chybový stav rozpoznán), aby odeslal odpovídající příznak chyby. Ve skutečnosti se domnívám, že pouze logo aktivace chyby odesílá logo aktivace (tj. 6 po sobě jdoucích dominantních bitů následovaných 8 recesivními bity loga chyby) bude mít dopad na sběrnici a uzly na sběrnici, zatímco na sběrnici, zatímco Uzel ve stavu rozpoznávání chyb odesílá logo rozpoznávání chyb ve skutečnosti nemá žádný vliv na sběrnici (6 recesivních úrovní odeslaných s nečinným stavem sběrnice je stejné).
5.2 Sledování stavu uzlu v reálném čase pro stanovení oprávnění uzlu
Uzly mění svůj stav (aktivovaný chybami, rozpoznávaný chybami nebo stavem bus-off) v reálném čase podle paketů odeslaných v sběrnici. Uzly ve stavu aktivované chyby se normálně účastní komunikace autobusů a jednotky uznávané chyby se účastní komunikace autobusů, ale musí odeslat 8 dalších implicitních bitů, než zahájí další odeslání. Pro pakety odeslané na sběrnici, jak je uvedeno v tabulce 1, 15- BIT CRC sekvence implementuje monitorování počátečního bitů, rozhodčího pole, ovládacího pole a datového pole (pokud existuje), přijímací místo Generuje CRC sekvenci paketu podle stejného algoritmu jako sekvence odesílacího uzlu, když přijme data, a porovná je s přijatou sekvencí CRC, pokud je to jiné, pak to znamená, že tam je chyba a přijímací uzel nebude reagovat na přijímací uzel nereaguje na paket a odesílací uzel detekuje chybu odezvy a odesílá paket. Závěrem lze říci, že CAN CAN SBUS dosáhla vysoké zabezpečení dat a stabilitu sběrnice prostřednictvím vrstvy datového spojení a fyzické vrstvy.
6. Závěr
Na základě specifikace protokolu ISO11898 analyzuje papír podrobně analyzuje princip realizace a základ synchronizačního mechanismu sběrnice CAN sběrnice, mechanismus adresy uzlů, mechanismus arbitrážního mechanismu sběrnice (tj. Mechanismus řešení konfliktů sběrnice) a robustnost autobusu z pohledu komunikace a stejná Čas krátce zavádí charakteristiky aplikací sběrnice CAN a struktury vrstvy sběrnice, když je aplikována na skutečný systém, což je velmi důležité pro hloubku Pochopení protokolu CAN CAN sběrnice a aplikace CAN sběrnice na skutečný systém. Je to průvodce pro porozumění protokolu CAN sběrnice a aplikací autobus CAN na konkrétní inženýrské projekty, jakož i zkoumání nebo vývoj autobusových systémů pro specifické požadavky.